
本文来自微信公众号: 具身志 ,编辑:|越十三,作者:仲庆元
报道提要
从让货架自己“走”,到让机械臂伸手取货,亚马逊用了十多年,把越来越多仓库工作交给机器人。但一件取不出的商品,仍可能让整座货架多跑一趟,以及人工介入。
货架已经会自己“走”了,员工取放最高处的商品时,却还要爬梯子。
亚马逊的仓库里,移动机器人能把整座货架送到取货工作站,但最上方约2.4米高的货格,依然超过人的舒适操作范围。按照亚马逊对Vulcan项目的介绍,让员工少爬这些梯子,正是研发这套机器人的起点。
工程师为此做了几年研究。他们要让机械臂往拥挤的货格里伸,挪开旁边的东西,还要控制力道,别把商品弄坏。可真实部署的记录显示,有些商品虽然已经运到机器人面前,最后仍得交回人工。
10月12日,《Ars Technica》刊出的采访中,亚马逊机器人业务副总裁斯科特·德雷瑟(Scott Dresser)披露,到今年10月,亚马逊已经拥有超过百万台机器人,其中大多数负责移动和运输,而能够直接抓取、操作商品或包裹的机械臂,已部署的仍只有数千台,公司准备继续扩大这支队伍。
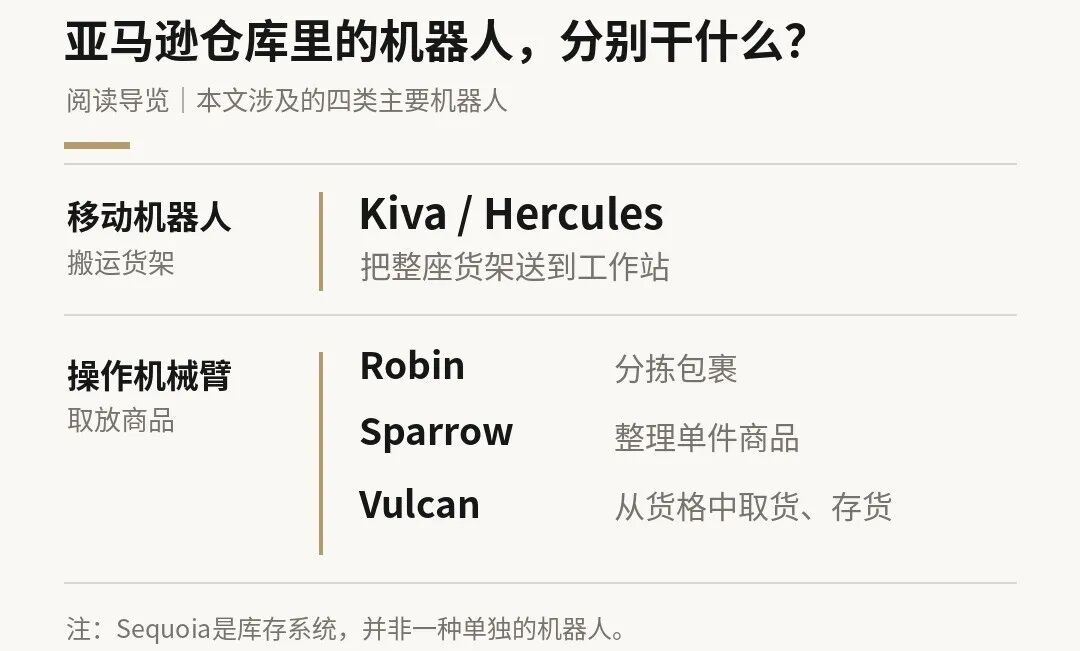
十多年里,从搬动货架到直接取货,亚马逊逐步把更细的操作交给机器人。接下来的难题也延伸到了机械臂之外:哪些任务该先交给机器,取不出来时又怎样转交给人,才能让货架少跑一趟?
先把货架搬过来
2012年,亚马逊收购Kiva,获得了一套不必先解决逐件抓取的搬运办法。
低矮的机器人钻进货架底下,把货架托起来,送到员工面前。员工原本需要在仓库里走动找货,现在可以在工作站等待货物过来,再取出订单需要的商品。
不过,此时,一本书和一瓶洗发水怎样拿,仍由人判断。机器人托起的是货架,还未学会抓稳里面的每一种商品。
两年后,亚马逊开始了下一代移动机器人的开发。按照其后来披露的经历,欧洲的新仓库已经开工,团队必须赶在设施投入使用前交付新设备。
最终做出的Hercules,载重提高到约567公斤,但是高度却从前一代的约30厘米降到约20厘米,给库存腾出空间,而且还因为简化了结构,零部件也减少一半,也更方便制造和维护。
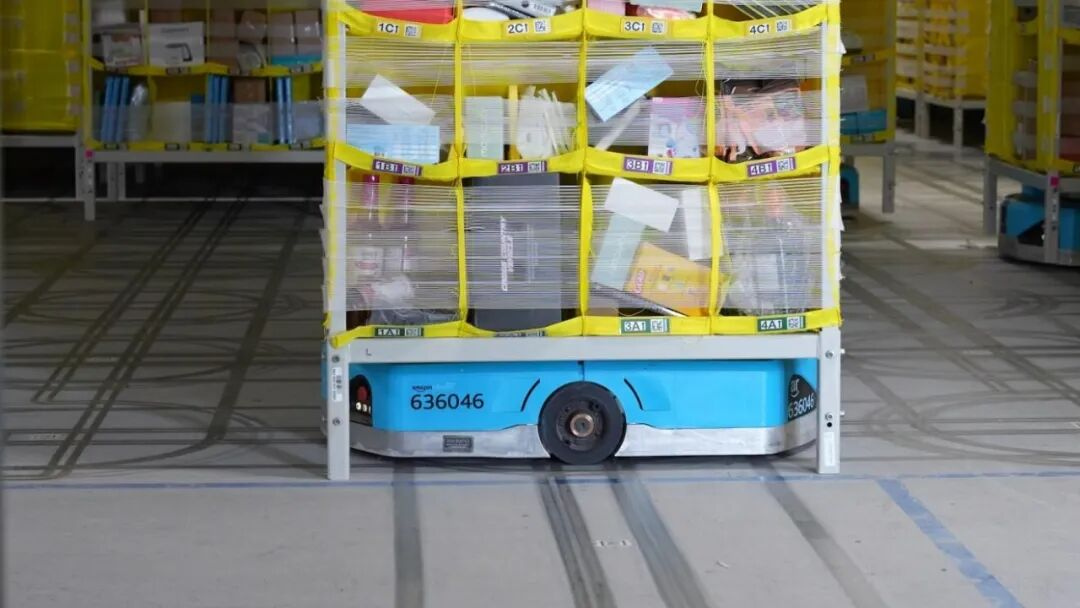
亚马逊的移动机器人通过托举货架,将库存运送至工作站。图片来源:Amazon
2017年,Hercules在三个月内进入欧洲六处设施。货架可以整座搬走,商品却还得一件件拿。即使到了已经打包的环节,这件事也未必容易,传送带送来一堆相互叠压的包裹,要把它们逐个拿起来送走,机器得先判断,哪一个能拿得稳。
从包裹到商品,机械臂开始伸手
先拿大的包裹,还是先拿最高的?这是亚马逊为Robin机械臂选择抓取策略时遇到的问题。
大包裹的吸附面积大,拿走后也能腾出空间,但小包裹可能压在它上面。最高的包裹看起来容易拿,却可能只是一个角露在上面,其余部分仍被埋住。
Robin需要用吸盘逐个拿起传送带上的包裹,放到旁边的移动机器人上。工程师试过按大小、高度等规则选择目标,可在实际运行中碰到了局限,后来改用生产中积累的抓取记录训练模型,预测不同抓法的成功概率,优先执行更有把握的方案。
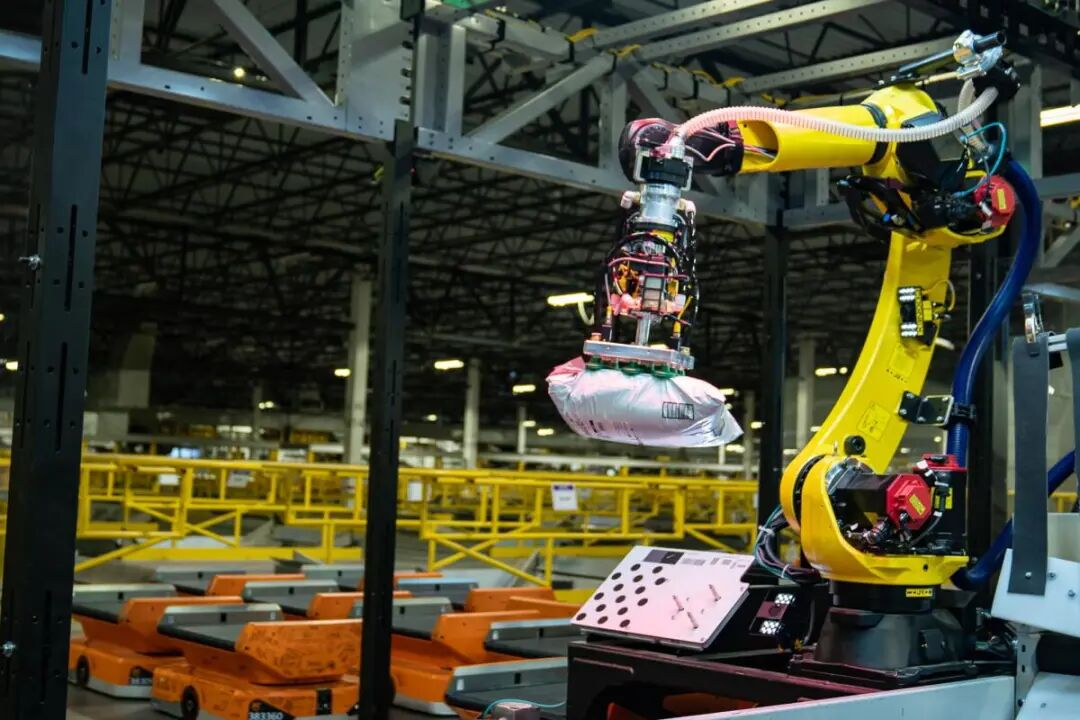
Robin机械臂通过吸附工具处理包裹,亚马逊利用真实作业数据持续改进其抓取策略。图片来源:Amazon
2023年公布的生产测试里,表现最好的传统策略成功率为92.28%,学习策略为93.73%,提高了1.45个百分点。两组各进行了约116万次抓取,失败次数分别为89,378次和72,789次,相差约1.66万次。两组操作次数略有不同,差额不能直接算成同一批订单省下的工作量。
研究团队当时披露,Robin已经累计处理超过20亿个包裹。这些真实作业为模型提供了训练材料,新旧方法也得以在生产中接受比较。
在包装之前,需要拿取的则是商品本身。书、衣物、瓶装清洁剂可以装进形状相近的纸箱,而如果直接抓它们,却要分别面对不同的表面、形状和软硬程度。
库存整理环节,就需要做这样的工作。员工从容器中取走几件订单商品后,里面会留下空位。如果把这些没装满的容器直接送回去,存储区便要为剩下的商品保留更多位置。
2023年,亚马逊在休斯敦一座仓库启用的Sequoia库存系统,把这项整理工作交给了机械臂。装着商品的容器先由移动机器人送往龙门设备,再送到员工面前。员工在大腿中部至胸部的高度拿出订单商品,随后由Sparrow机械臂归拢剩余库存,让装满的容器返回存储区。
这台2022年推出的机械臂,面向的就是包装前的单件货品。商品种类不断变化,工程师也需要减少为每种情况单独编写规则的工作。德雷瑟在今年10月的采访中说,亚马逊已在Sparrow机械臂上使用基础模型,以应对商品的多样性。
这套库存系统把容器送到了适合人伸手的高度。在仍使用高大货架的作业中,最上面和最下面的货格,却依然不方便人取放。亚马逊为这些位置安排了机器人的存取任务。
没取出的商品,怎样交回人工?
货架最上方和最下方的货格,只能从正面伸入,里面混放着不同商品,前面还拦着防止东西掉落的弹性挡带。机械臂即使够得到,也未必有地方下手。
这种存储方式有它的用处。亚马逊研究人员介绍,商品在货架和格子中的分配相当随机,可以降低多个工作站同时需要同一座货架的概率。可轮到机械臂取货时,目标商品可能被遮住,周围也未必有足够空间。
亚马逊为此开发了Vulcan机器人。项目负责人在技术介绍中解释,以往工业机械臂通常尽量避免碰到周围的东西,而Vulcan机器人却需要利用接触完成操作,碰到了哪里、施加了多大力量,都得成为控制动作的依据。
存货工具因此装上一块可伸出的板片,先把已有商品推向旁边,腾出空隙,再通过夹持工具里的传送带送入新商品。取货则使用另一套带摄像头和吸盘的工具,拿取过程中持续观察,防止把旁边的商品一起带出来。
按照亚马逊的安排,机器人优先处理高低货格,人继续承担中间高度以及更难处理的任务。工具装好以后,工程师还要把这种分工接进正在运转的仓库。
Vulcan机器人抓取团队在论文中记录了接入仓库的过程。2024年10月开始部署时,初期重点是与现有软件对接:接收取货请求,筛选适合机器人的任务,取得商品资料,并把成功或失败的结果传回系统。失败以后,软件还要能将任务重新分给人工工作站。
在这轮早期现场部署中,团队记录了2025年1月至3月的6,561次取货请求,均已经过筛选、分配到机器人工作站。其中5,157次进入实际提取,4,690次成功。若只看动手以后的表现,成功率为90.9%;若把所有到站请求都算上,完成提取的比例约为71.5%。
相当一部分差距发生在伸手之前。约19.4%的请求因为挡带处理或取货规划失败,被转交人工。系统可能认不准目标,找不到可靠的吸附位置,也可能判断商品受到遮挡,无法低风险地取出。
只是,机器人可以停止这次操作,订单却必须继续处理。
论文记录,规划失败后,系统释放货架,把请求重新分配给人工工作站,再由移动机器人运送货架。但是,研究人员指出,这种额外调动可能增加场内拥堵。
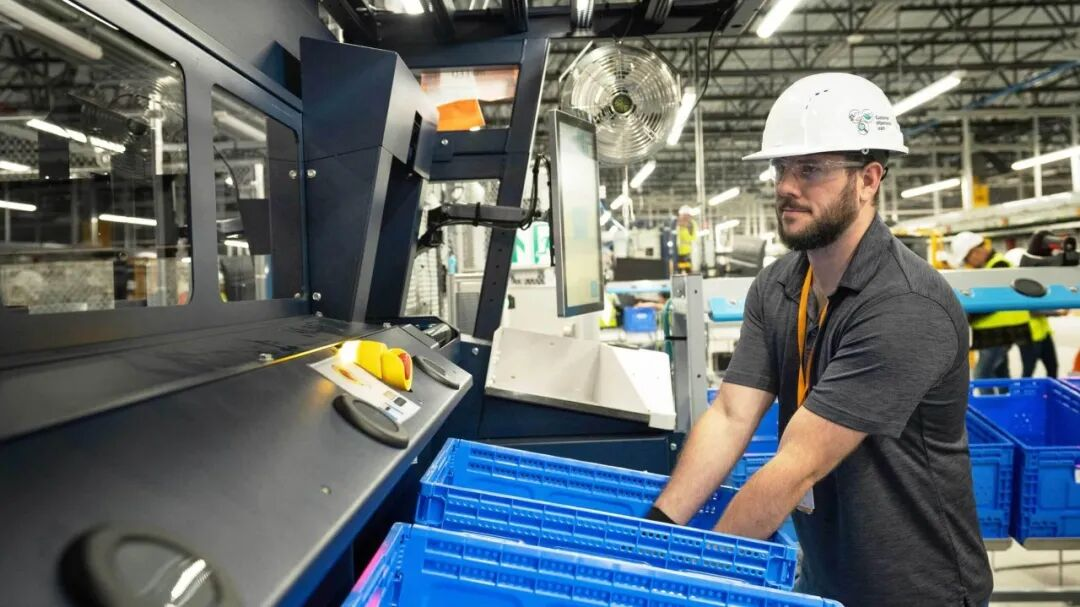
亚马逊库存系统中的人工取货工作站,商品容器被送到员工便于操作的高度。图片来源:Amazon
当初,移动机器人把货架送到了工作站;现在,一件没能被机械臂取出的商品,又可能让货架多走一趟。
研究团队因此提出,要提高前置筛选的准确性,减少不适合机器人的请求被送到站内。
亚马逊仍在推进扩张。今年第二季度业绩电话会上,公司预计,2026年机械臂规模将扩大至两倍以上。德雷瑟则预计,Vulcan将在2027年扩大应用。
亚马逊最初让货架自己走,是为了把商品送到员工面前。如今,仓库还要提前判断,这一趟该把货架送到人面前,还是机械臂面前,以及任务到站后如果做不成,又该怎样转交,减少额外的周转。
END